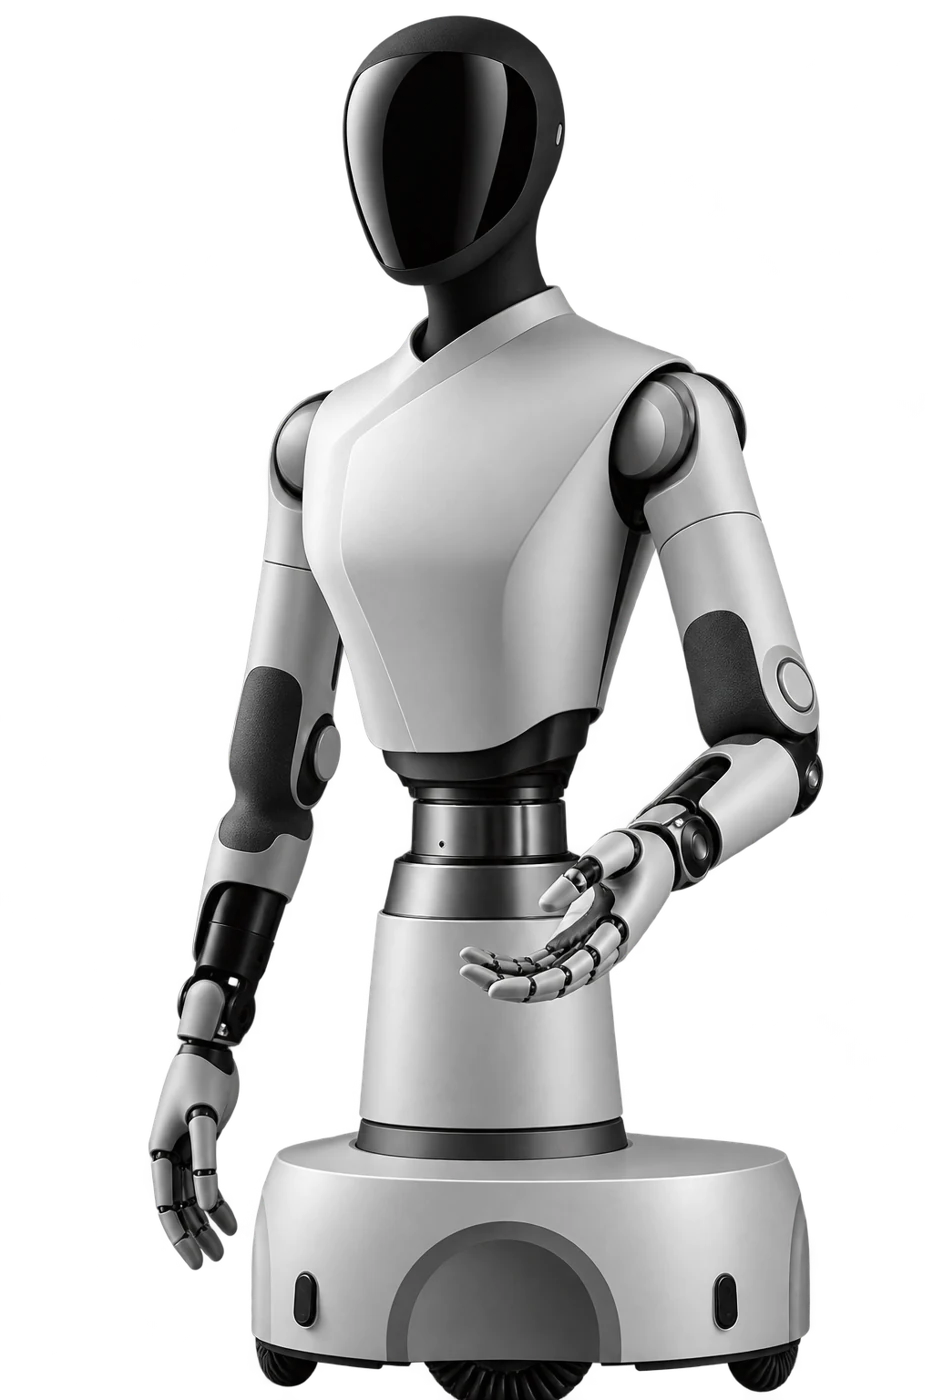
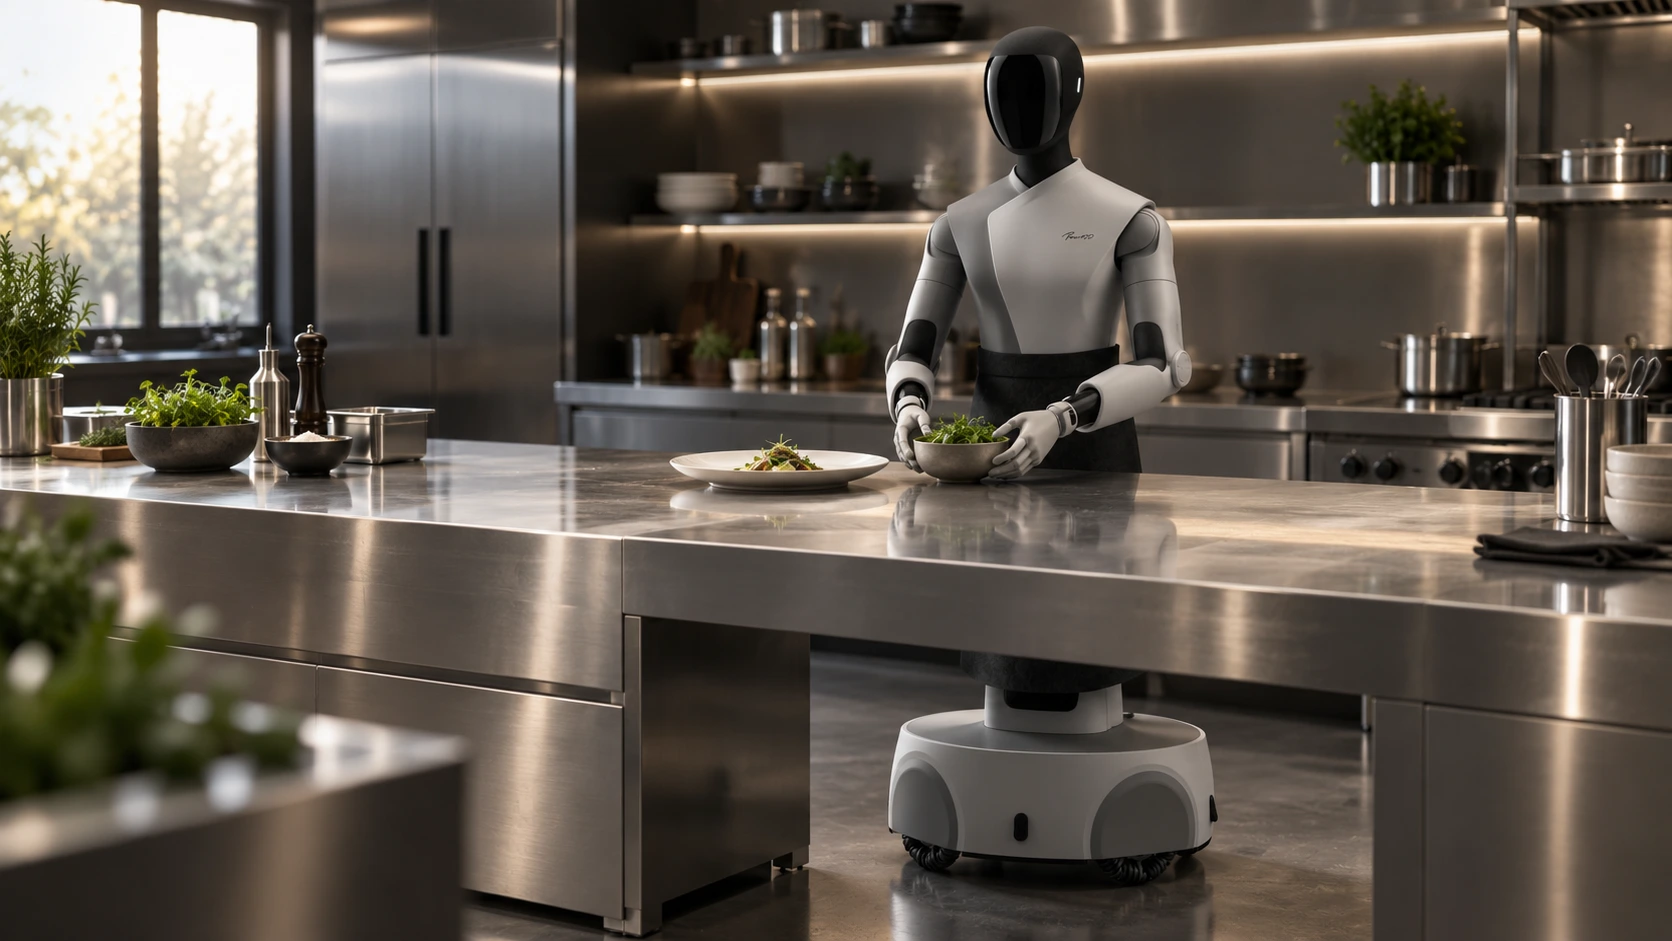
以料理机器人为起点 让真实执行转化为可复用的技能 走向可复制的部署
NovaXBot-WM
REAS
统一调用与评测 跨本体复用技能包
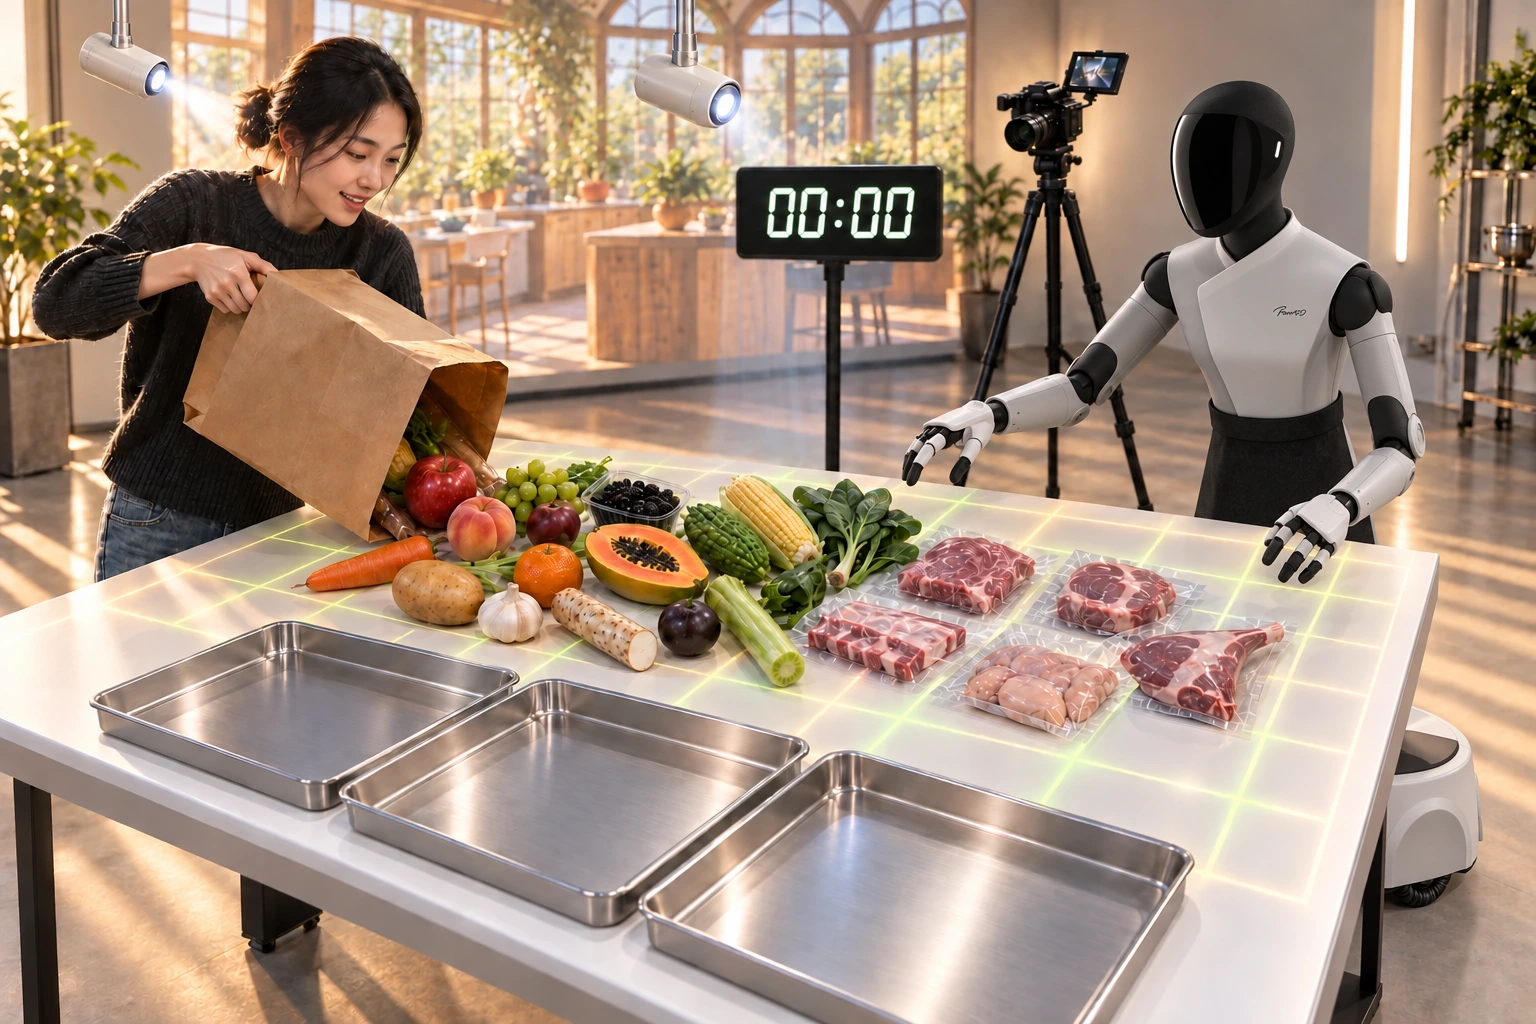
第一视角影像 触觉与机器人自主采集
沉淀动作 接触与任务结果 让现场经验进入下一轮学习
以统一接口调用 评测与更新技能 减少重复适配的工作
Physical Harness
从料理场景开始 将每一次操作的观测 动作与结果沉淀为现场数据