跳到正文
Demo 演示

酸辣土豆丝

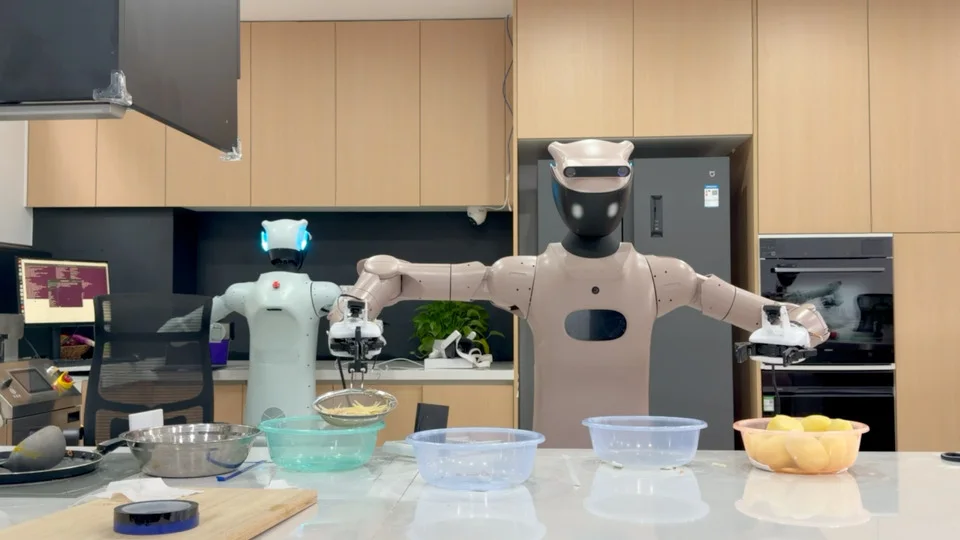
从整颗土豆的刨丝 沥水 到倒油 投料 翻炒与盛盘 让食材变化 工具切换与双臂协作接成一道菜

操作场景

刨丝改变土豆的形状 浸泡改变食材的抓取方式 翻炒又让锅内状态不断变化 这道家常菜的看点 是机器人如何把不同的接触与操作连续接起来

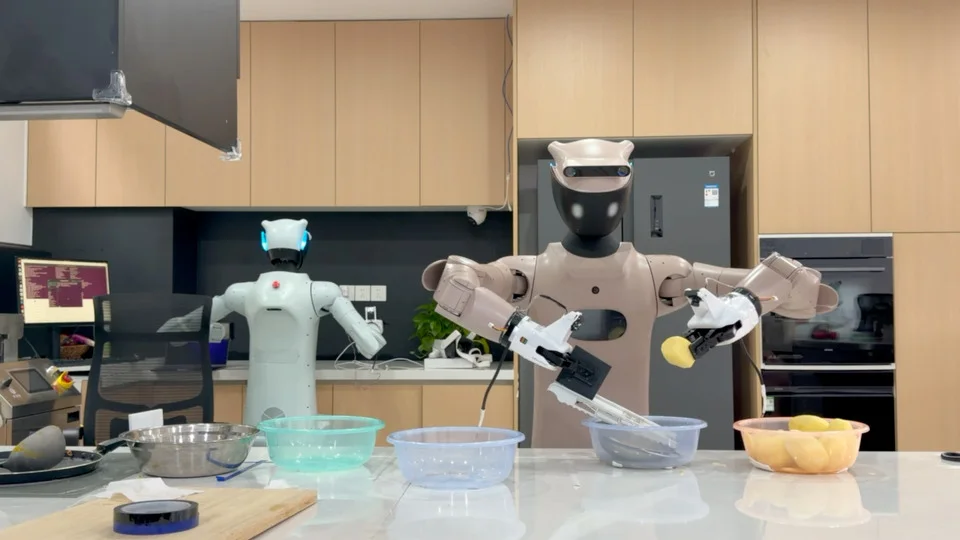
土豆越削越小

抓稳土豆只是开始 刨丝过程持续改变接触位置 需要同时考虑握持姿态 施力方向与刨丝器的位置

从整块到丝状

散开的湿土豆丝 需要经过捞取 沥水 入碗和转运 操作对象与使用工具随工序一起改变

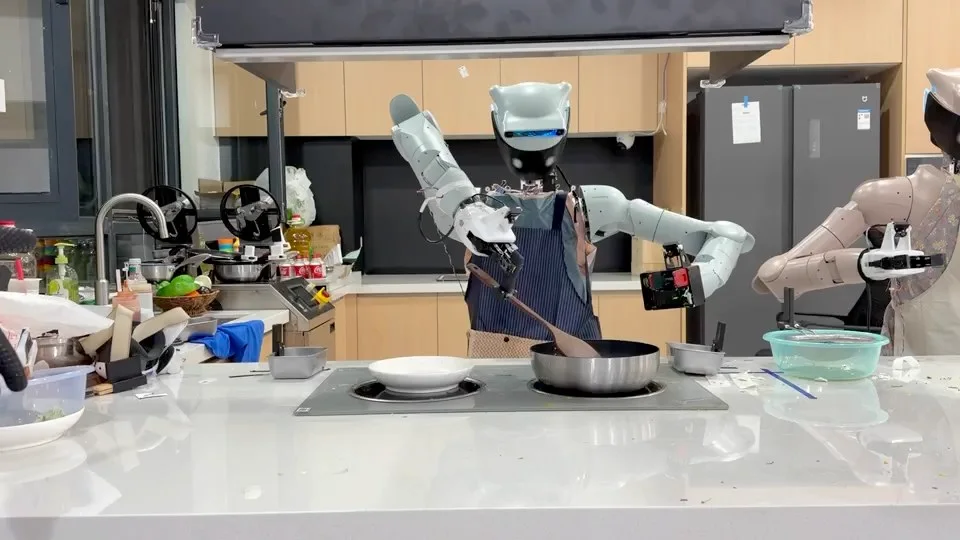
锅和铲一起工作

锅内食材不断移动 锅铲需要翻动 聚拢并配合出锅 一次到位的抓取 只是整条流程的一部分
制作流程

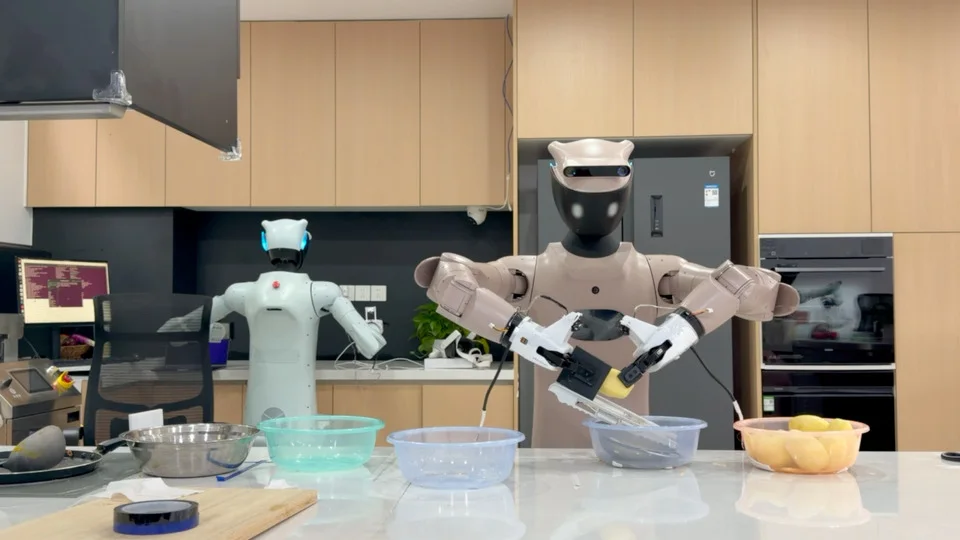
取土豆与刨丝器
步骤 1 取土豆与刨丝器 取土豆与刨丝器

取已削皮的土豆 配合另一只手持握的刨丝器

确认握持稳定 并给后续接触留出空间

播放 00:35
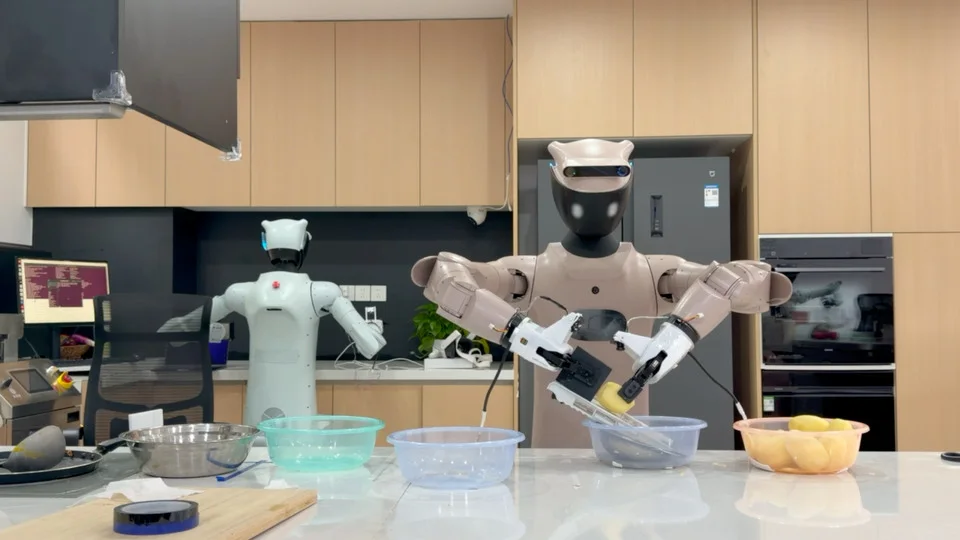
调整接触姿态
步骤 2 调整接触姿态 调整接触姿态

调整土豆姿态 使其与刨丝器建立接触

检查接触面与往复方向是否对齐

播放 00:45
往复刨丝
步骤 3 往复刨丝 往复刨丝

连续往复刨丝 让土豆丝落入水中

关注土豆尺寸变化 接触偏移和握持打滑

播放 00:55
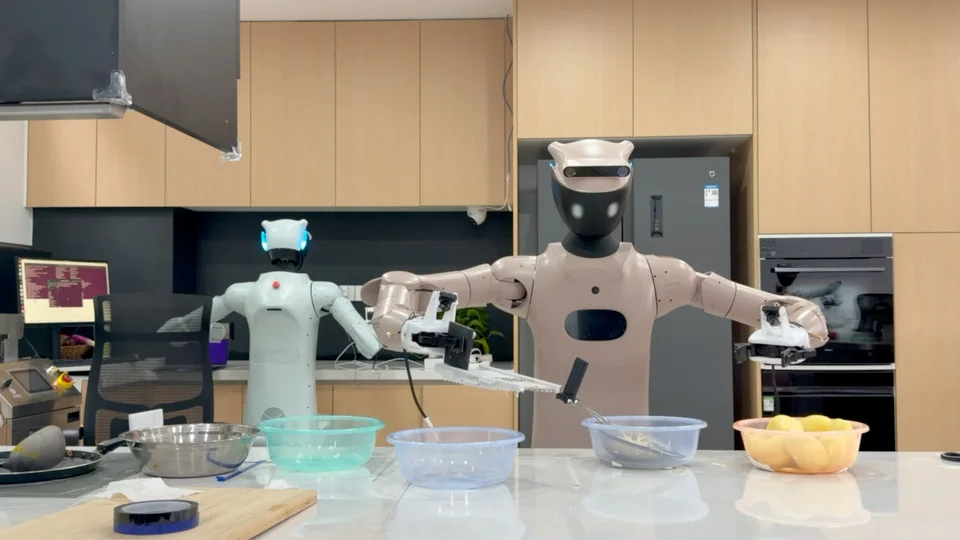
放回土豆和工具
步骤 4 放回土豆和工具 放回土豆和工具

结束刨丝后 将土豆与刨丝器放回

先解除接触 再确认两件物体稳定落放

播放 01:25
捞取 沥水 入碗
步骤 5 捞取 沥水 入碗 捞取沥水入碗

将泡好的土豆丝从水中取出并放入碗中

检查捞取与转运过程中的散落和残留

播放 02:25
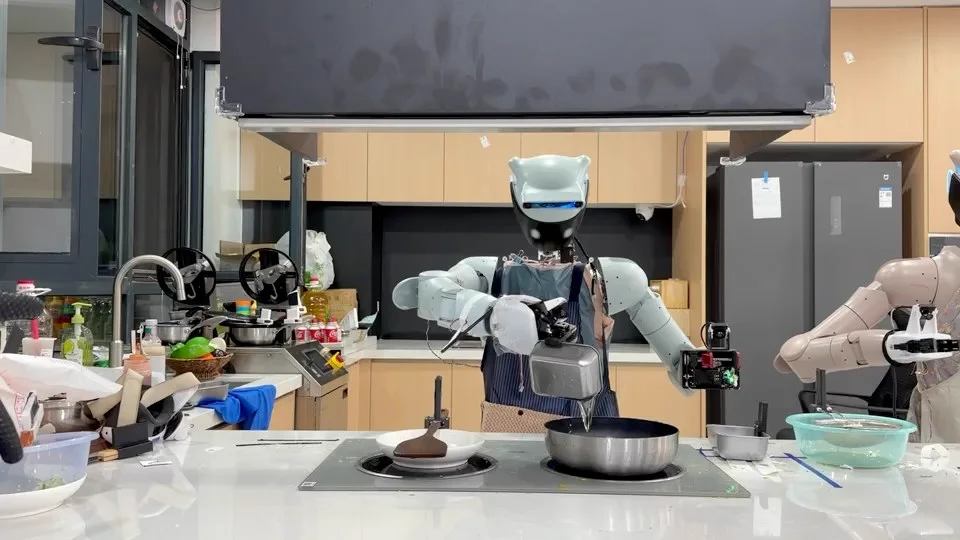
倒油
步骤 6 倒油 倒油

将油倒入炒锅 为投料准备

确认锅与容器的位置及倾倒后的复位

播放 00:20
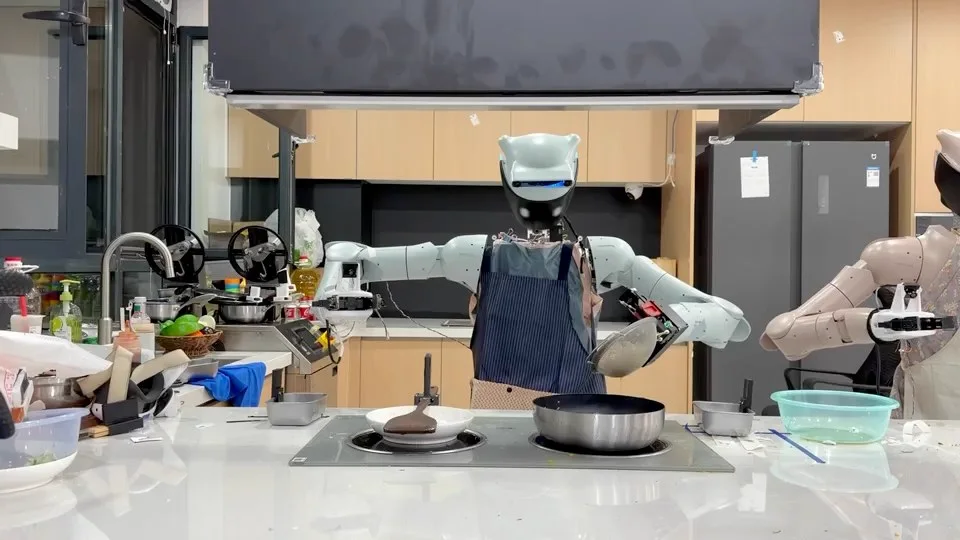
土豆丝入锅
步骤 7 土豆丝入锅 土豆丝入锅

将备好的土豆丝加入炒锅

检查投料落点与容器中是否仍有残留

播放 00:52
加入调料
步骤 8 加入调料 加入调料

按制作流程将指定调料加入锅中

区分已添加与未添加的调料 保留工序状态

播放 01:38
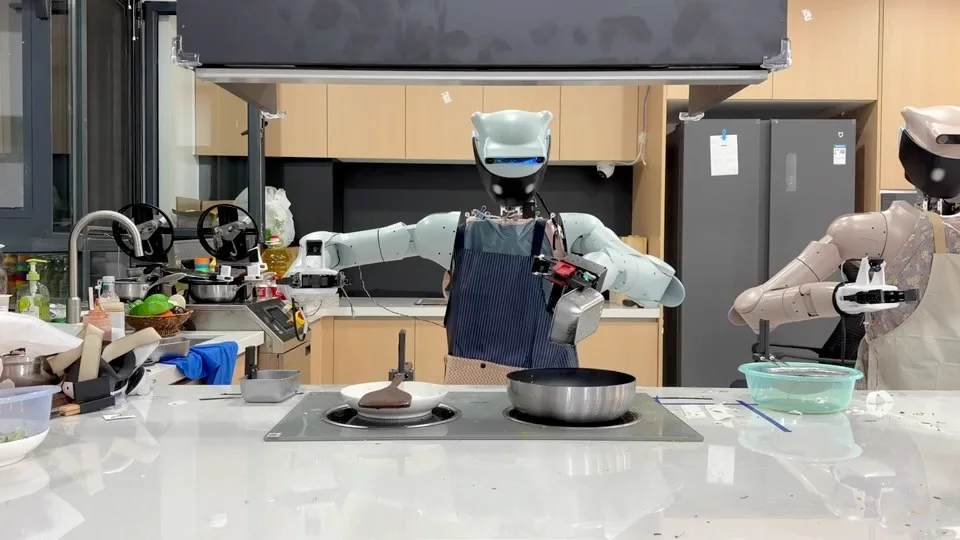
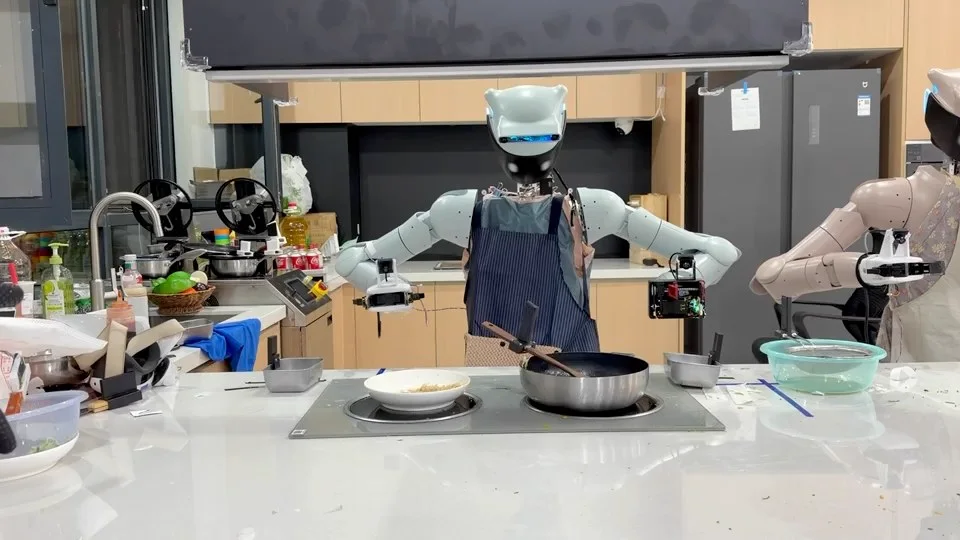
翻炒
步骤 9 翻炒 翻炒

用锅铲带动土豆丝在锅内移动和翻面

关注食材分布 锅铲接触与双臂配合

播放 02:20
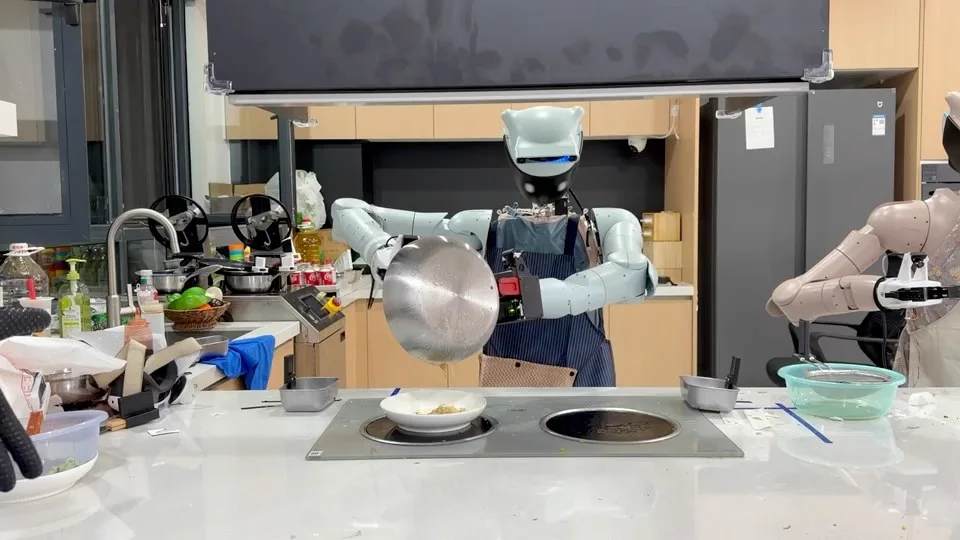
盛盘出锅
步骤 10 盛盘出锅 盛盘出锅

将土豆丝从炒锅转移到盛装容器

检查盛盘落点 残留和容器稳定性

播放 03:40
工具归位
步骤 11 工具归位 工具归位

放下锅铲和锅 结束本轮操作

确认工具放稳 动作结束 工作区可以交接

播放 04:28

具身操作模型研发

面向多工序厨房任务 将现场观察 工序状态与连续动作连接起来 重点是让机器人在食材和工具发生变化时 仍能围绕同一个制作目标推进

动作与后果一起学

将动作 机器人状态与视觉特征联系起来 学习运动与现场变化的关系

组织连续运动

从搬运容器到接触刨丝器 用连续动作表达衔接大范围移动与局部操作

记住当前子任务

把工具 食材与当前工序放在同一上下文中 将备料 刨丝 转运 翻炒 盛盘与收尾作为不同执行条件

用新观察更新动作

连接模型服务与机器人执行链路 读回相机和身体状态 组织下一轮动作输入

  1. 观察现场

    读取相机画面与机器人状态

  2. 保持工序

    明确当前在做什么 下一步何时开始

  3. 生成短段动作

    把任务条件转成可执行的动作或曲线

  4. 执行后再观察

    使用已经发生的变化更新下一轮输入

恢复策略设计

接触打滑

刨丝时土豆偏离接触面

观察判断
先暂停当前往复动作 确认握持与接触状态
执行调整
重新调整姿态 检查稳定后再继续
保留经验
保留打滑前后的观察与动作 供恢复数据采集使用
转运有残留

土豆丝仍留在捞取工具中

观察判断
检查目标容器与工具中的食材分布
执行调整
调整倾倒或转运动作 避免直接进入下一步
保留经验
记录残留形态与有效转运方式 供后续复测
出锅偏位

盛盘容器的位置发生变化

观察判断
重新确认容器位置及当前锅铲状态
执行调整
更新转移落点 位置不明确时请求人工协助
保留经验
将变化后的容器位置纳入下一轮测试条件

采集与训练数据

本次完成步骤
11 / 11
原始采集轨迹
558条
人工筛选保留
501条
人工筛选剔除
57条

9 月 14 日至 9 月 20 日周报记录的历史数据集 覆盖刨丝 转运 投料与锅铲操作 后续补采单独记录

数据口径数量版本说明
原始刨丝子集332 条原始 558 条集合的一部分
原始炒制子集226 条原始 558 条集合的一部分
人工筛选保留501 条unified_aligned_v2 清洗口径
后续补采来源69 条后续补采批次 单独记录

按阶段组织

区分工具取用 接触刨丝 转运和炒制 保留动作边界

对齐观察与动作

把相机 身体状态和动作放回同一条时间线

筛选可用轨迹

检查记录完整性与动作片段 形成可复用的训练集合

用现场问题指导补采

将打滑 残留或转移困难定位到具体阶段 再训练与复测

研发方向

稳定重复出品

围绕连续制作积累数据 提升不同工序之间的衔接表现

适配更多物料

扩展食材状态 容器规格和摆放变化 打磨操作与恢复能力

拓展厨房工位

复用工具操作 双臂协作和数据流程 逐步扩展到更多餐饮任务