选可颂配果酱
成功率从动作模型单独运行的 14% 提升至 90%
进化后的 Harness 负责指挥
现成的动作模型负责执行
RoboCasa 厨房与 Isaac Sim 餐厅
LLM 与 VLM 读场景 拆长任务 监控进展并在卡住时接管
现成的 VLA 逐步执行子任务
同一版 Harness 并行运行 N 个任务与多个随机种子
用成功率为这一版打分 通过足够多的 rollout 降低评估噪声
Coding agent 读取失败轨迹 找到共性问题 直接修改 Harness 代码并产出候选版本
改写规划提示 子任务拆法与接管规则
候选与现任在同一批任务上比较 胜出才替换 否则丢弃
保留版本的评估分数只升不降 环境知识逐轮沉淀进代码
胜者成为新 Harness 进入下一轮
同一份观测同时输入 Harness 与动作模型
LLM 与 VLM 不输出动作
开局读取场景 将长任务拆成有序子目标
将当前子目标或完整指令交给动作模型执行
每个动作块结束时判断完成或停滞 不消耗仿真步
通过感知定位与闭环技能完成当前步骤 再交还动作模型
VLA Xiaomi-Robotics-1
连续执行 观测历史不被 Harness 的监控打断 切换子目标只需替换指令
官方成功判定出现时立即结束任务 失败才会运行至时长上限
动作模型执行
判定完成后切换子目标
动作模型执行
判定卡住
交给 Harness 接管
Harness 执行
完成当前步骤后交还
动作模型执行
任务结束
RoboCasa 厨房任务
每 100 次任务的成功数
2
原始 Harness
GPT-5.6 Sol
37
进化后 Harness
GPT-5.6 Sol
83
进化后 Harness
GPT-6 Astra
71.2%
第 6 名Xiaomi-Robotics-1 单独运行
第 1 名同一动作模型加进化后 Harness
成功率从动作模型单独运行的 14% 提升至 90%
动作模型停在水龙头前 由 Harness 接管完成
一句指令完成
27 秒完成
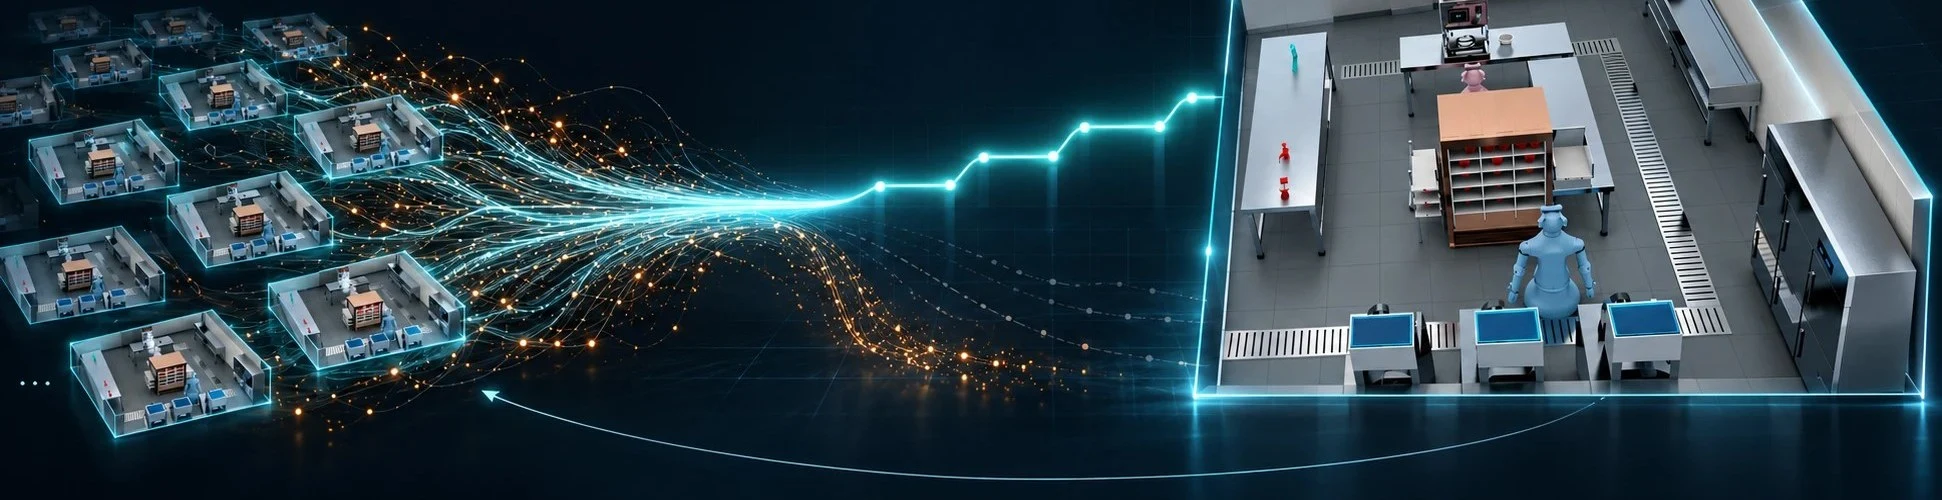
Isaac Sim 中的三台炒菜机与一台双臂机器人使用和门店相同的接口 几小时跑完门店几个月的尝试
各 batch 均进化 10 轮
比较测试订单集的平均完成时间
100 份测试订单的平均出餐用时减少
30%
人工固定规则
112.2分钟
batch = 500
78.6分钟