跳到正文

让经验成为生产力

以料理机器人为起点 让真实执行转化为可复用的技能 走向可复制的部署

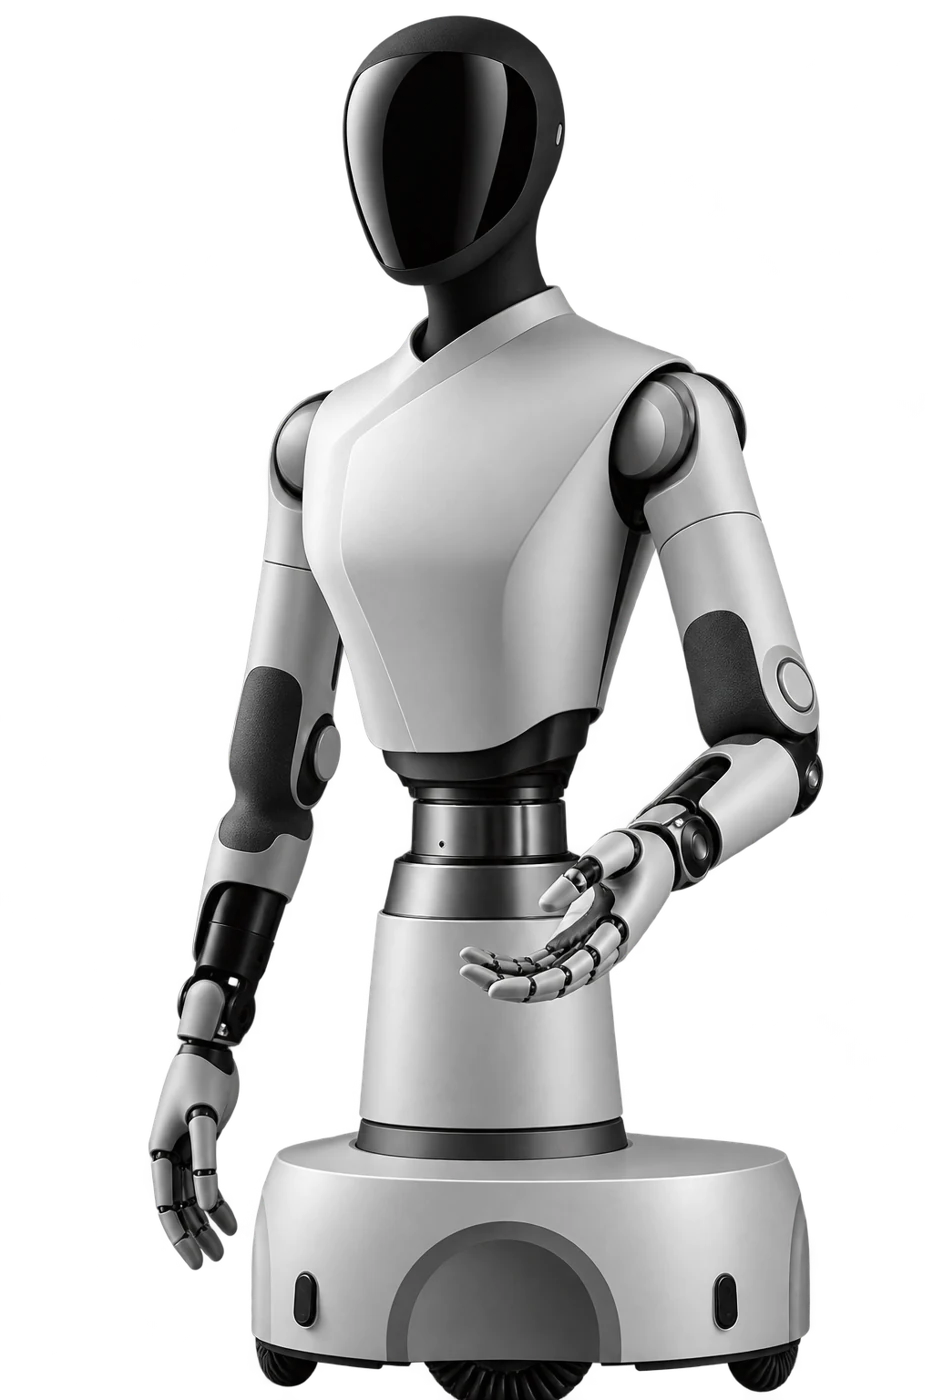
NovaXBot 银白色双臂机器人

Physical Harness框架总图

场景

  • 厨房门店
  • 实验室
  • 家庭
  • 海外门店端侧

扫图入驻

建立数字孪生

下单 给目标 示范一次

WM 目标模式

店长系统

多机调度

本体适配

换身体不换脑

安全监护

一键接管

大脑 Agent 调度

  1. LLM Agent

    拆任务

  2. L1 基础模型直接执行

    WM 执行
  3. L2 技能库

    有限集

  4. L3 经典控制

    快反应

基础模型

NovaXBot-WM

  • 执行

    上岗唯一模式

  • 推演

    给动作算后果

  • 目标

    给终态图出动作

  • 想象

    视频与动作联合

仿真

训练目标 0 至 50%

  1. 数字孪生

    这家店的复刻

    REAS 1
  2. 自动建场景

    生成场景变化

    REAS 1
  3. 自动采数训练

    只更新相关技能

    REAS 3WM 经验学习
  4. 自动试错

    监控试错 判断缺口

    REAS 2WM 想象

REAS 3 训练与仿真门禁

真机

收敛目标 50% 至 100%

  1. 真实任务执行

    机器人自主采数

    WM 执行
  2. 失败自动诊断

    判断缺哪类数据

    WM 推演REAS 2
  3. 定向补采

    只采缺失的数据

    REAS 2
  4. 评测门禁

    达标发布 否则回滚

    REAS 3

八周目标 失败至新版本上岗 ≤48h

技能库

动作 × 对象 × 工具 × 本体

调用原语 考题 数据格式

跨本体复用

REAS 产出技能包
数据

  1. 公开数据
  2. 众包第一视角眼镜与触觉手套
  3. 机器人自采真机经验

交付机器人
积累可复用的能力

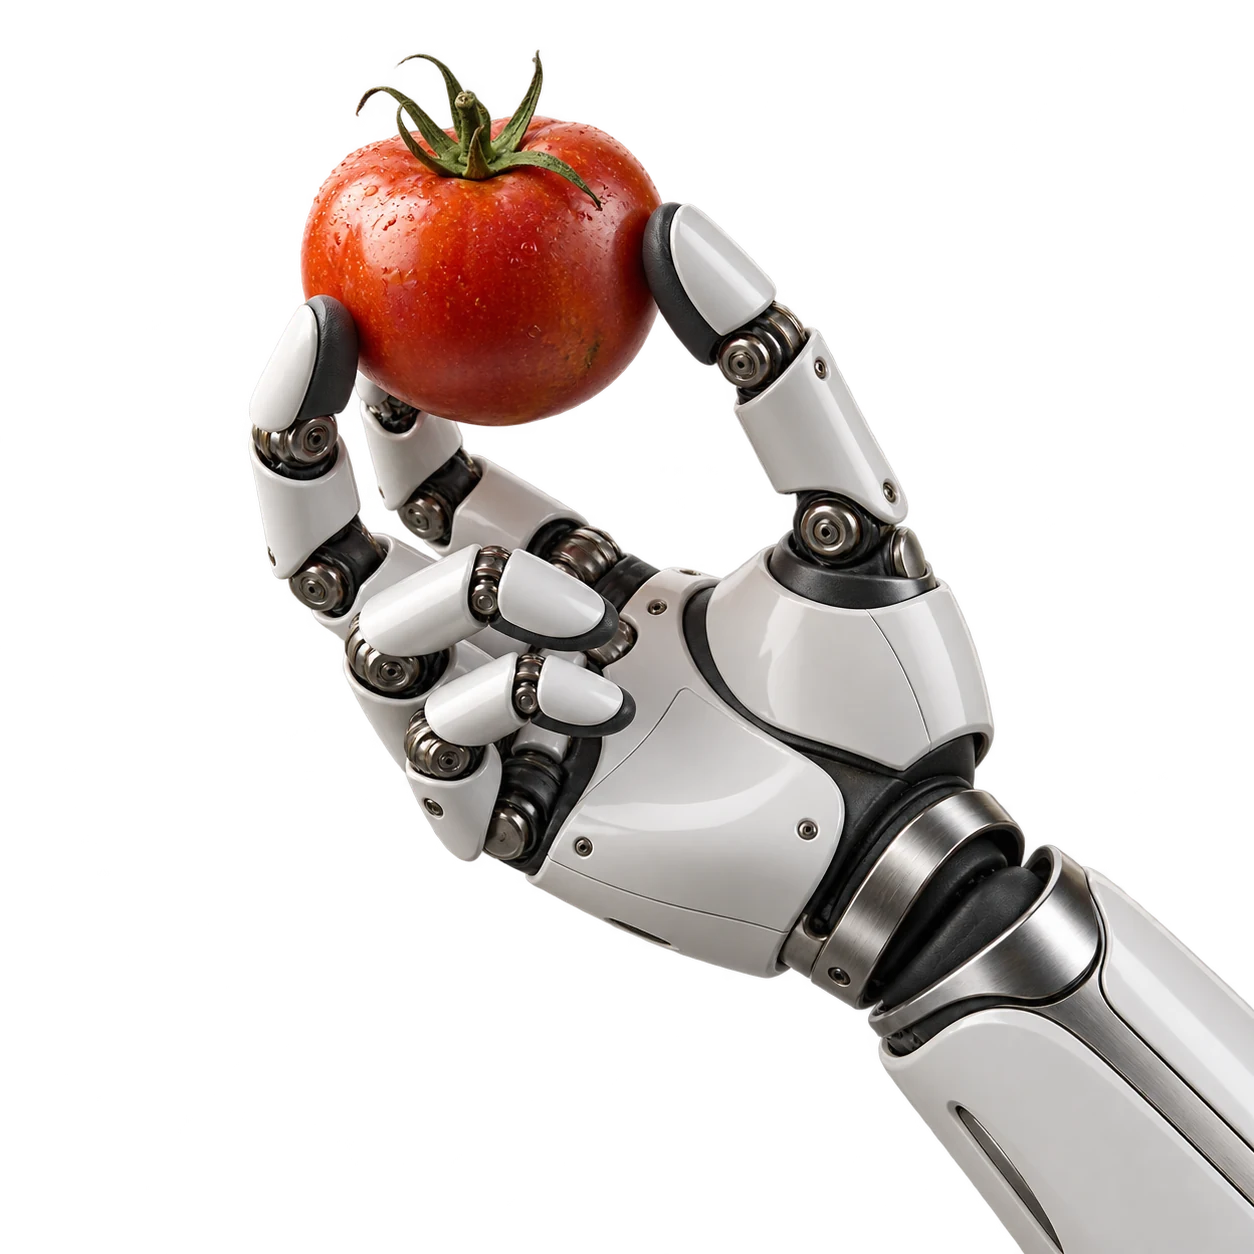
机械手轻握番茄

数据来自真实任务

沉淀动作 接触与任务结果 让现场经验进入下一轮学习

技能跨任务复用

以统一接口调用 评测与更新技能 减少重复适配的工作

经验进入
下一次部署

Physical Harness

让真实任务
留下经验

从料理场景开始 将每一次操作的观测 动作与结果沉淀为现场数据

VLA 动作生成技能调用实时控制

同一技能
面对不同现场

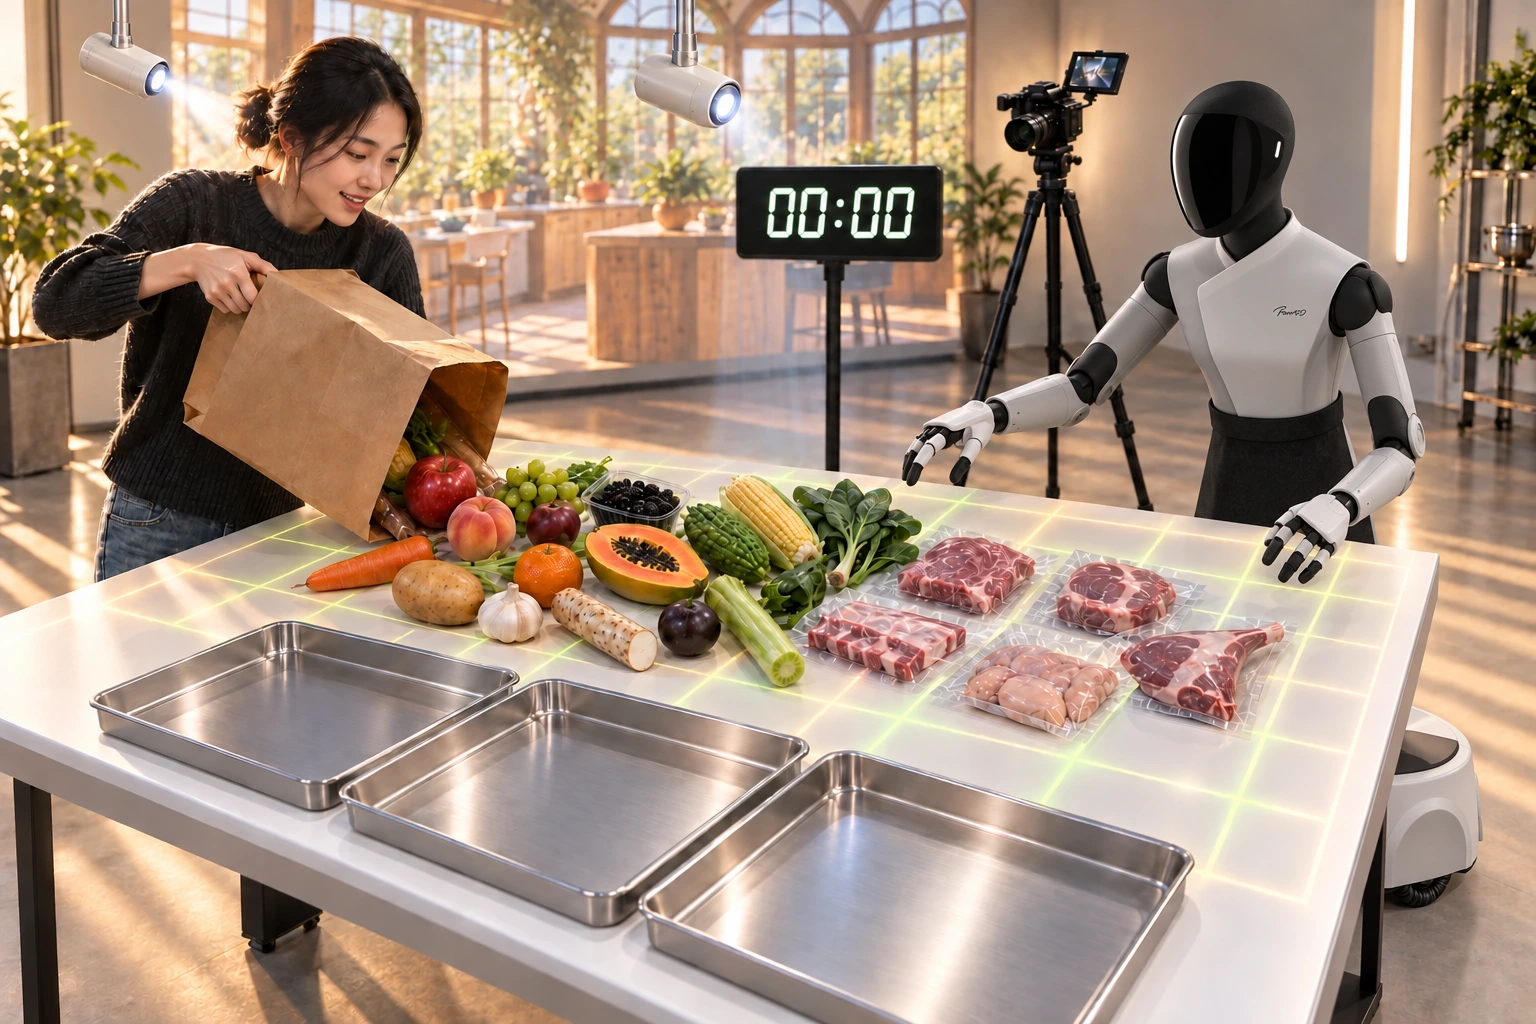
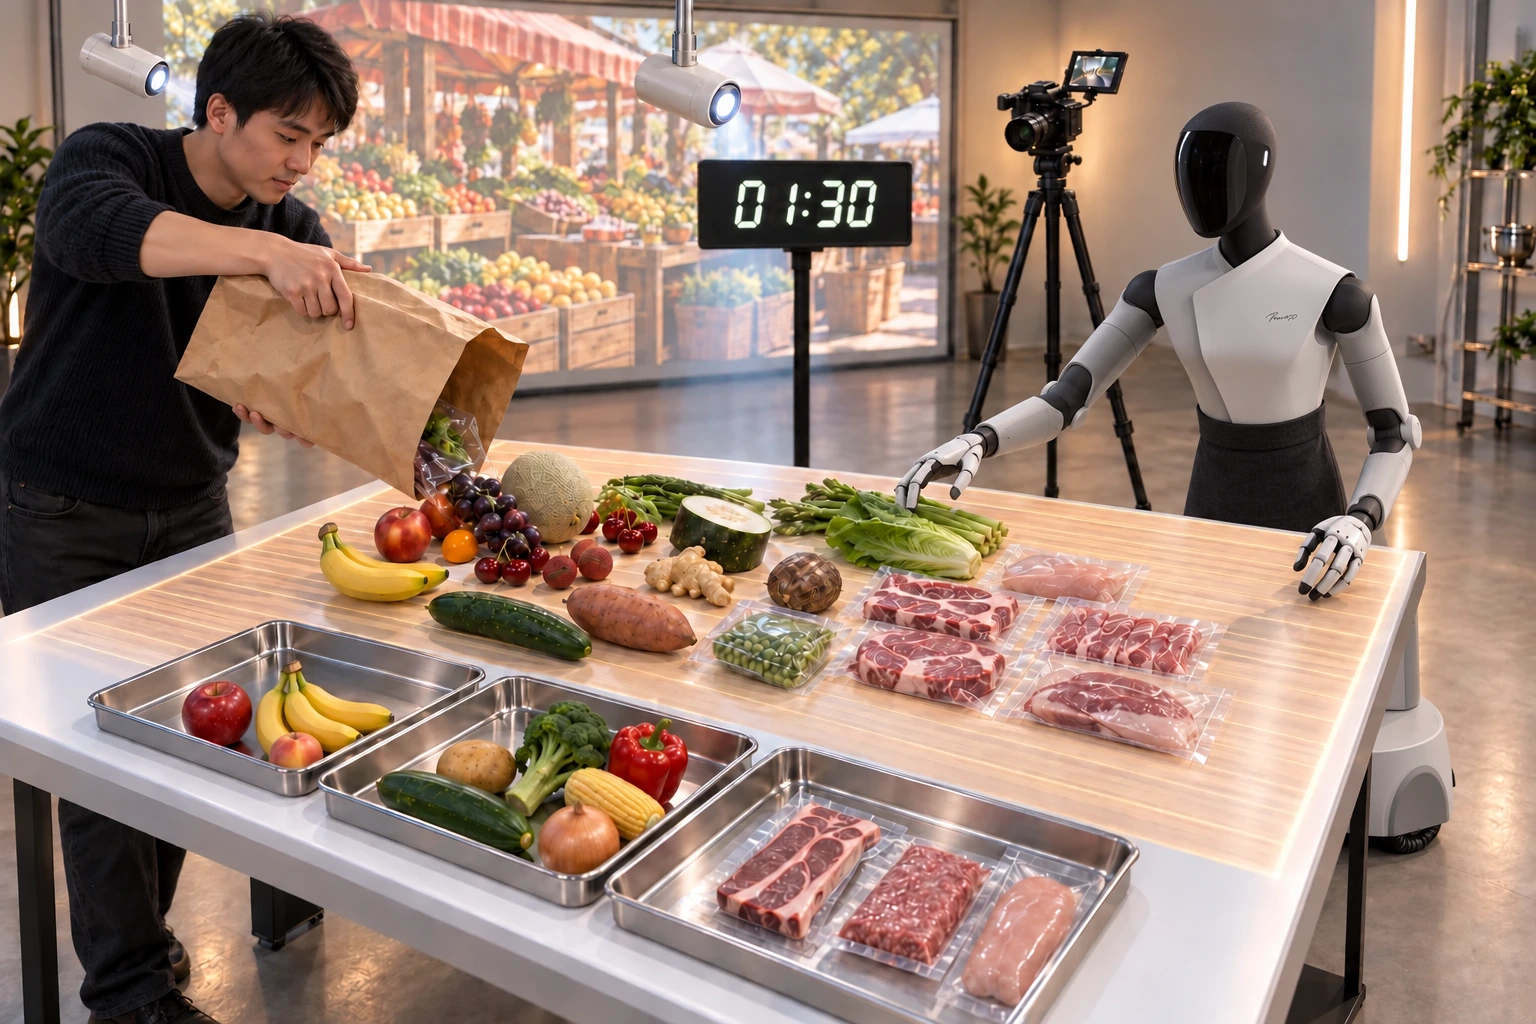
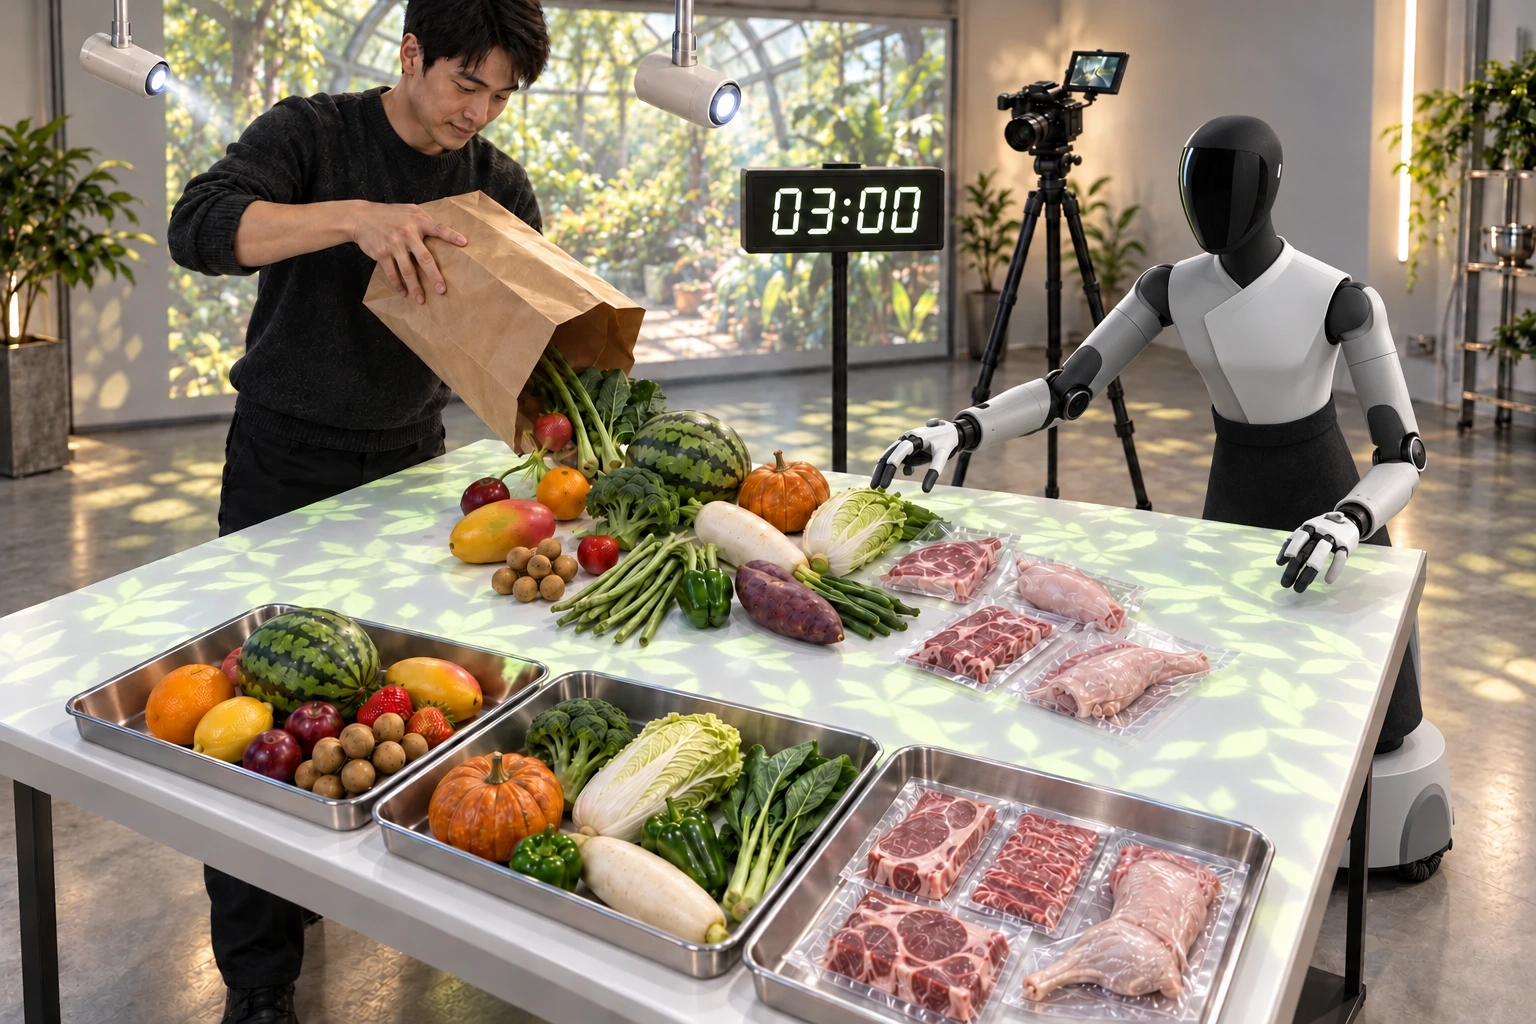
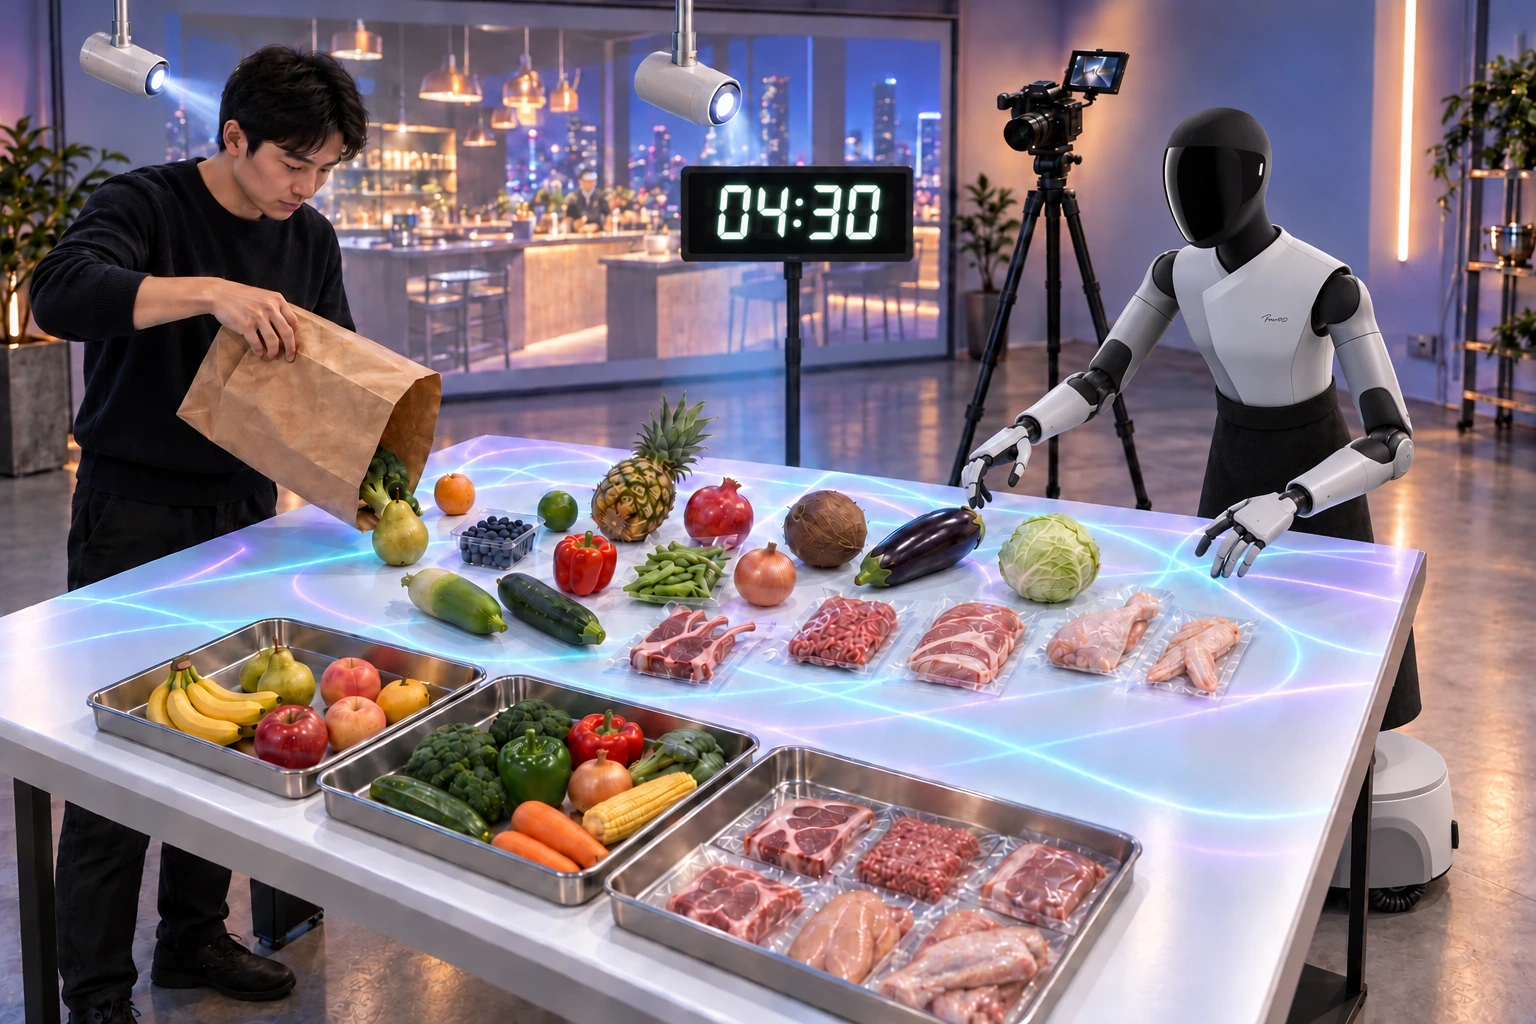
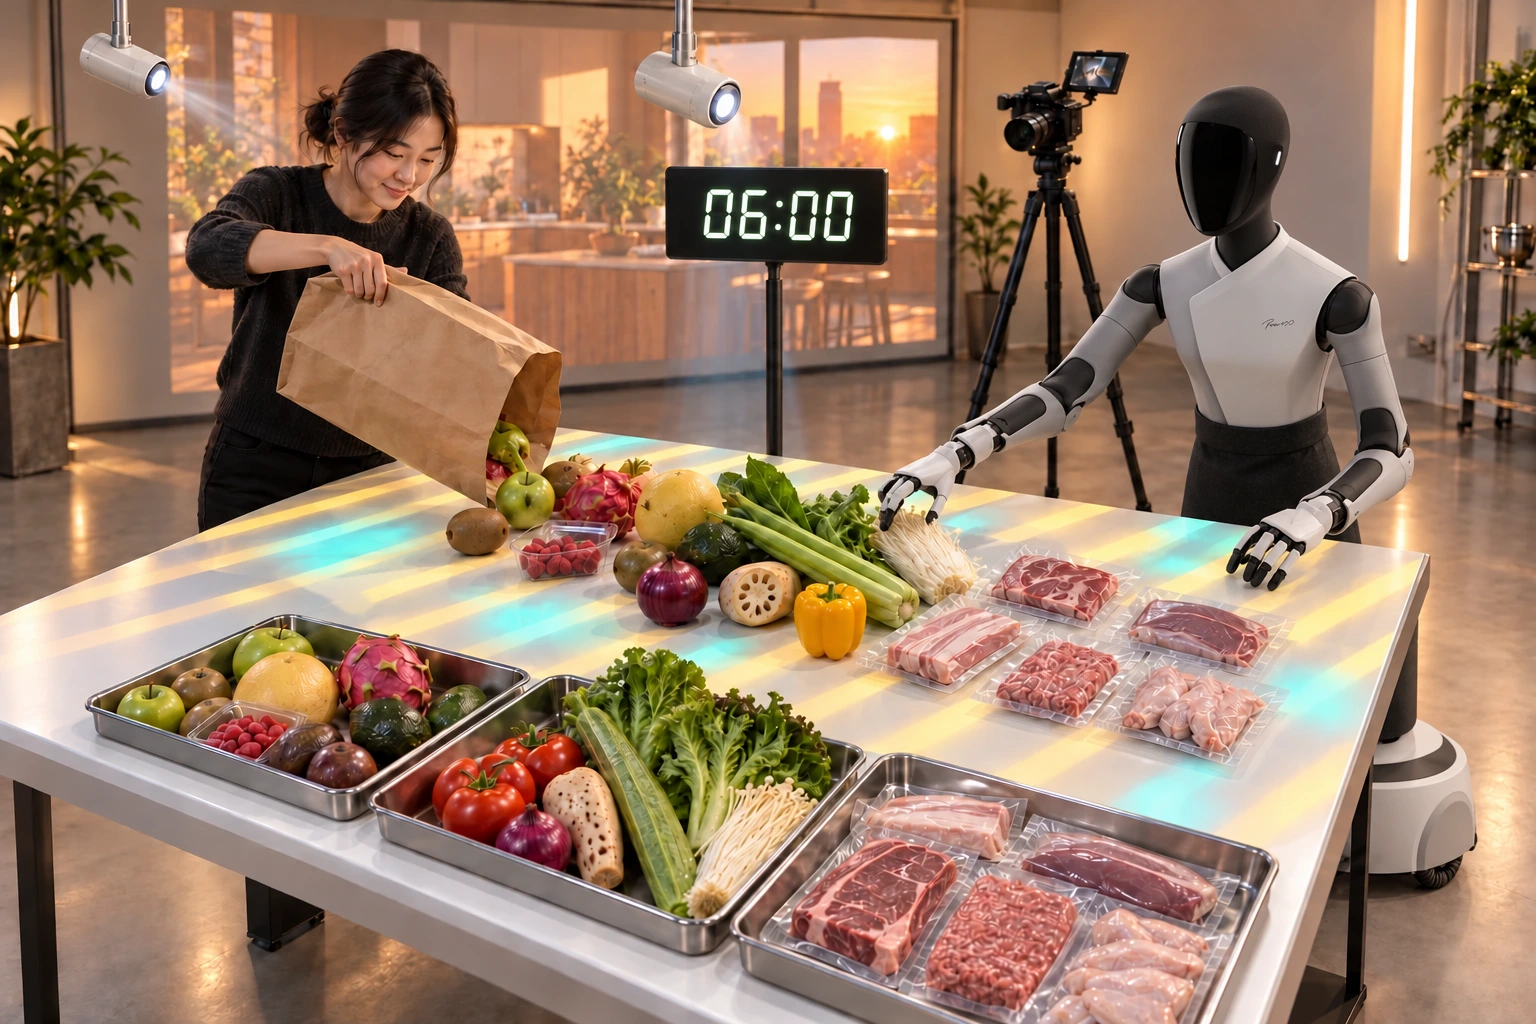
温室中的机器人食材分拣场景
100种食材5种场景
探索完整泛化演示

八周研究目标

≥70%

新技能成功率

≤48h

失败到新版本

80%

流程自动化

≤5pp

旧技能退步上限

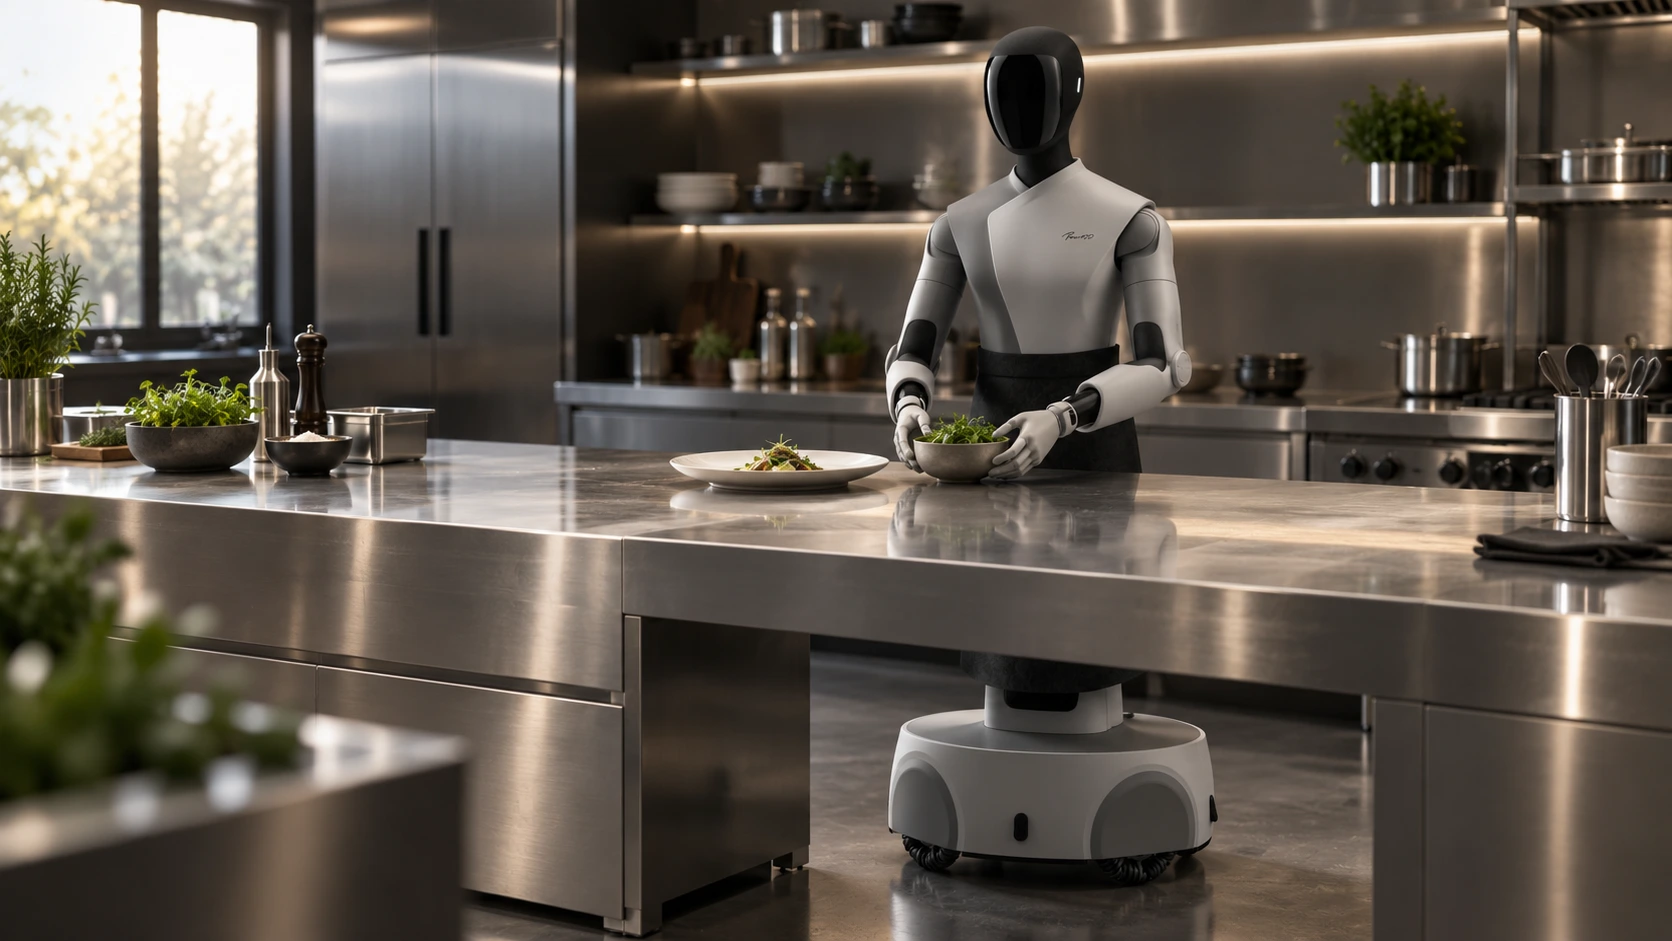
NovaXBot 料理机器人在厨房中工作

从一个厨房
走向更多现场

探索 Physical Harness